Lens AI
0%
Drag
View
AI-NATIVE
AUTONOMY
Robot
Dog
Intelligence
Platform
NVIDIA Inception Program

適用於多廠牌機器狗的 AI 原生自主架構——透過即時 Fast LLM 感知、Strategy LLM 推理及從邊緣到雲端的自主艦隊協調,將任何四足機器人連接至所有場館。機器人自主學習、適應並決策。

系統架構

AI 原生自主堆疊

PhysicalAI 作為 AI 原生自主架構運行於所有機器人硬體之上——從協議無關的設備整合,到機器人端的即時反應智慧與直接馬達控制,再到排程策略推理,寫入記憶並推送新策略至整個艦隊。
硬體
抽象層

任何機器人、感測器或攝影機合併為一個統一系統,無論它們在程式碼層面有多不相容。

ROS2 BridgeWebSocketMQTT / DDSgRPCDJI SDKUnitree API
01 / 05

機器人端
FAST LLM 運行時

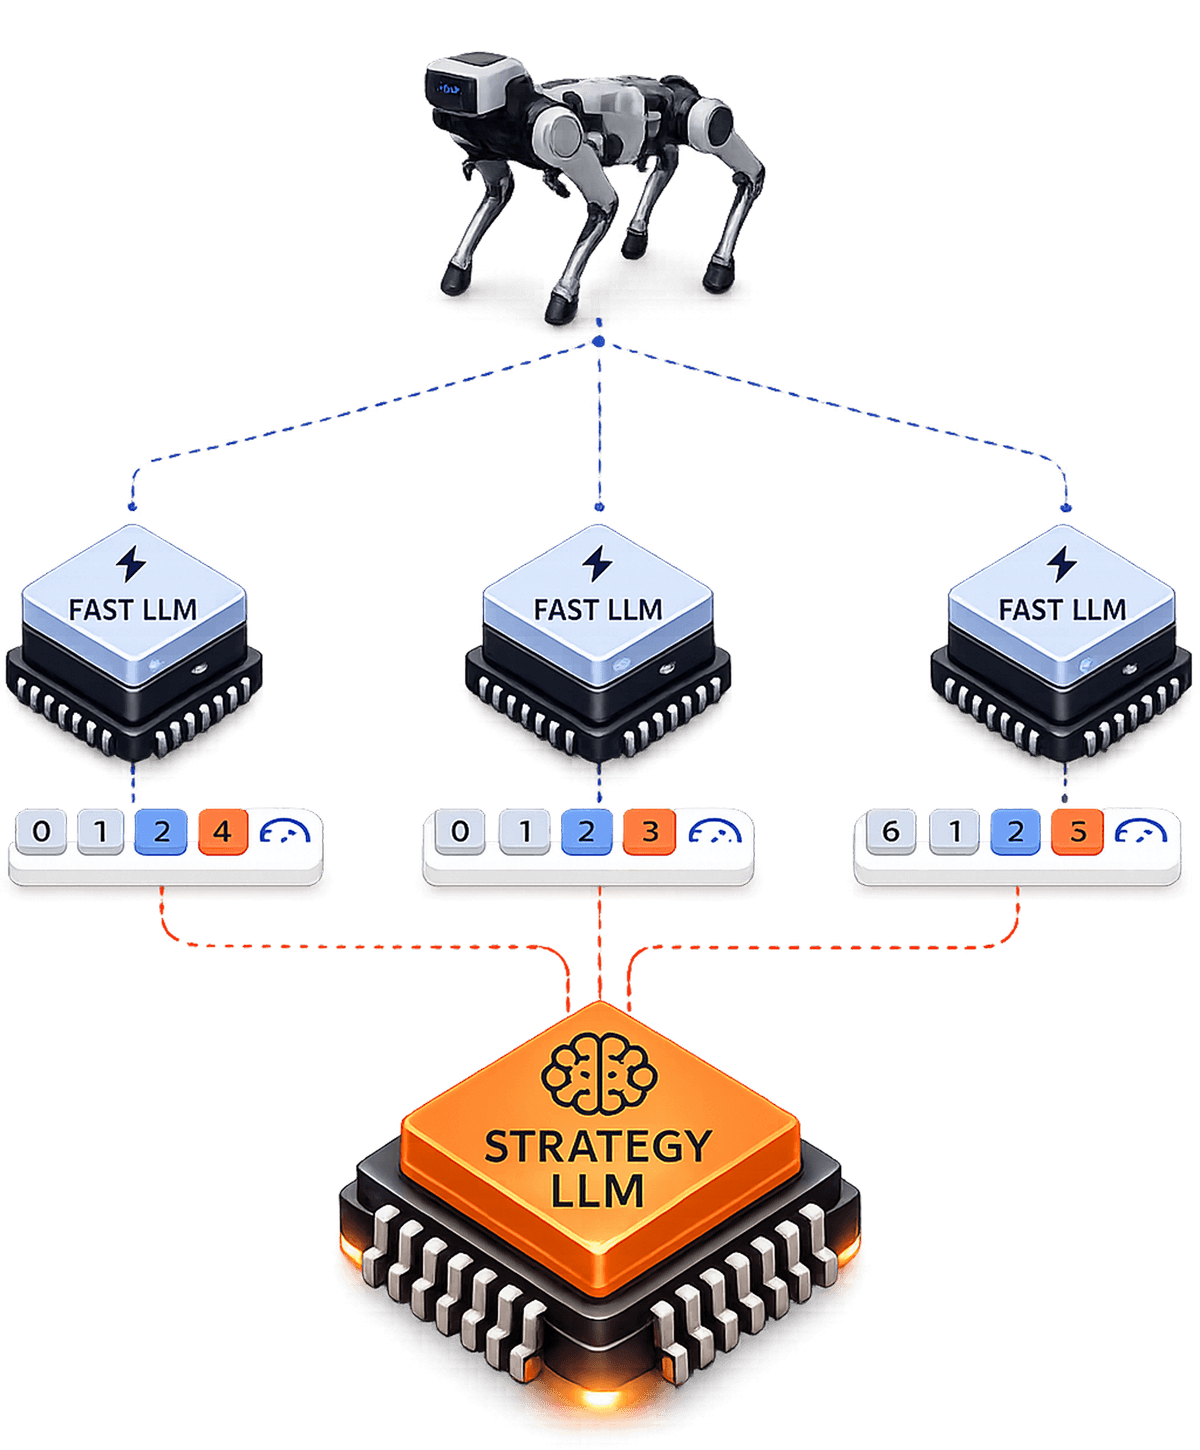
觀察或控制的反應引擎。每個機器人多個實例,各自連接不同感測器。讀取上下文,推理正在發生的事情,毫秒內輸出動作代碼。寫入日誌——無法寫入記憶。

Multi-InstanceSensor FusionState TracingLog WriterEdge Inference~120–350ms
02 / 05

反應式控制
與策略升級

每週期 120–350 毫秒。讀取原始感測器數據,推理並發出馬達指令,快過人類眨眼。遇到未知狀態時,升級到策略 LLM 進行更深層推理。

ROS Bridge ControlDirect Motor CommandsCode Block StateCloud LoggingStrategy LLM CallSafe Mode Fallback
03 / 05

策略
LLM

每個機器人的大腦。創建、修改和刪除 Fast LLM——決定每個監控什麼以及如何反應。在沙盒中模擬後再部署。讀取所有日誌,跨時間連接因果關係。

Scheduled ReadsMemory WriterSandbox SimulationsDynamic FrequencyFleet-Wide ReasoningPolicy Injection
04 / 05

場景
記憶層

跨所有機器人和會話的持久記憶。由策略 LLM 獨家寫入。記憶增強策略推理——不會阻擋操作。

Persistent MemoryTelemetry LakeModel RegistryCross-Site AnalyticsTraining PipelinesCompliance Export
05 / 05

推理層

三個引擎,一個大腦。

三個推理系統以不同速度運作——從毫秒級反射到全艦隊策略。每一層自主感知、決策和行動。
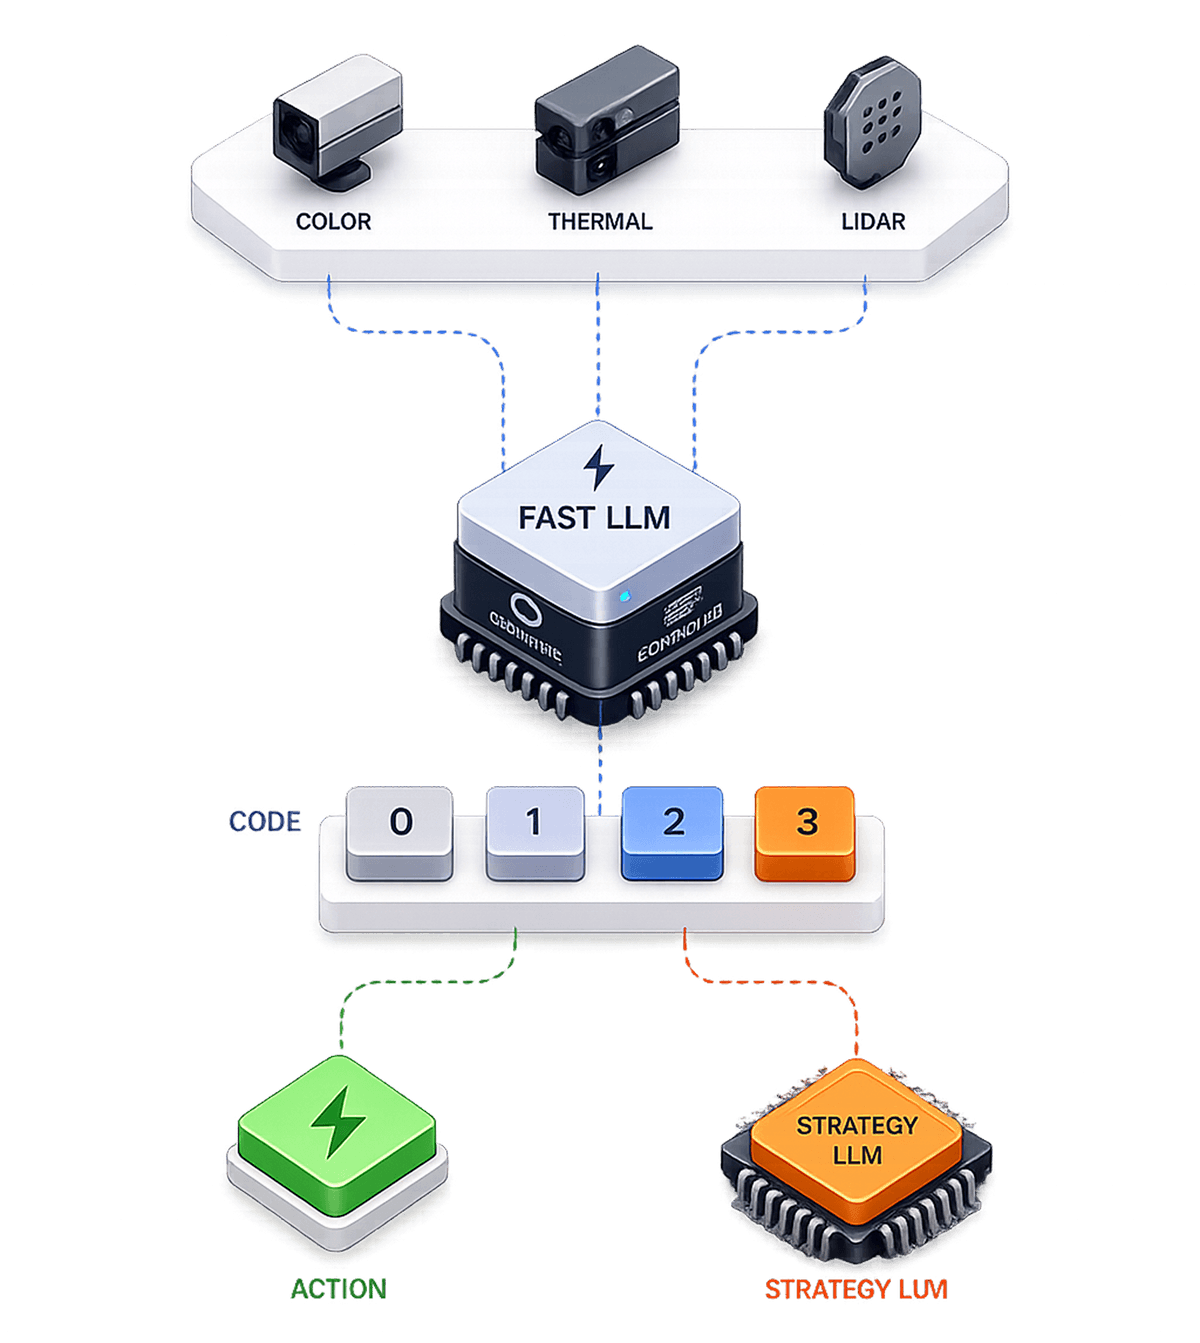
FAST LLM

反射代理

觀察或控制。讀取感測器上下文,推理正在發生的事情,毫秒內輸出動作代碼。行為由指揮官定義。

無法解決時,升級到策略 LLM 進行更深層推理。

Fast LLM Architecture

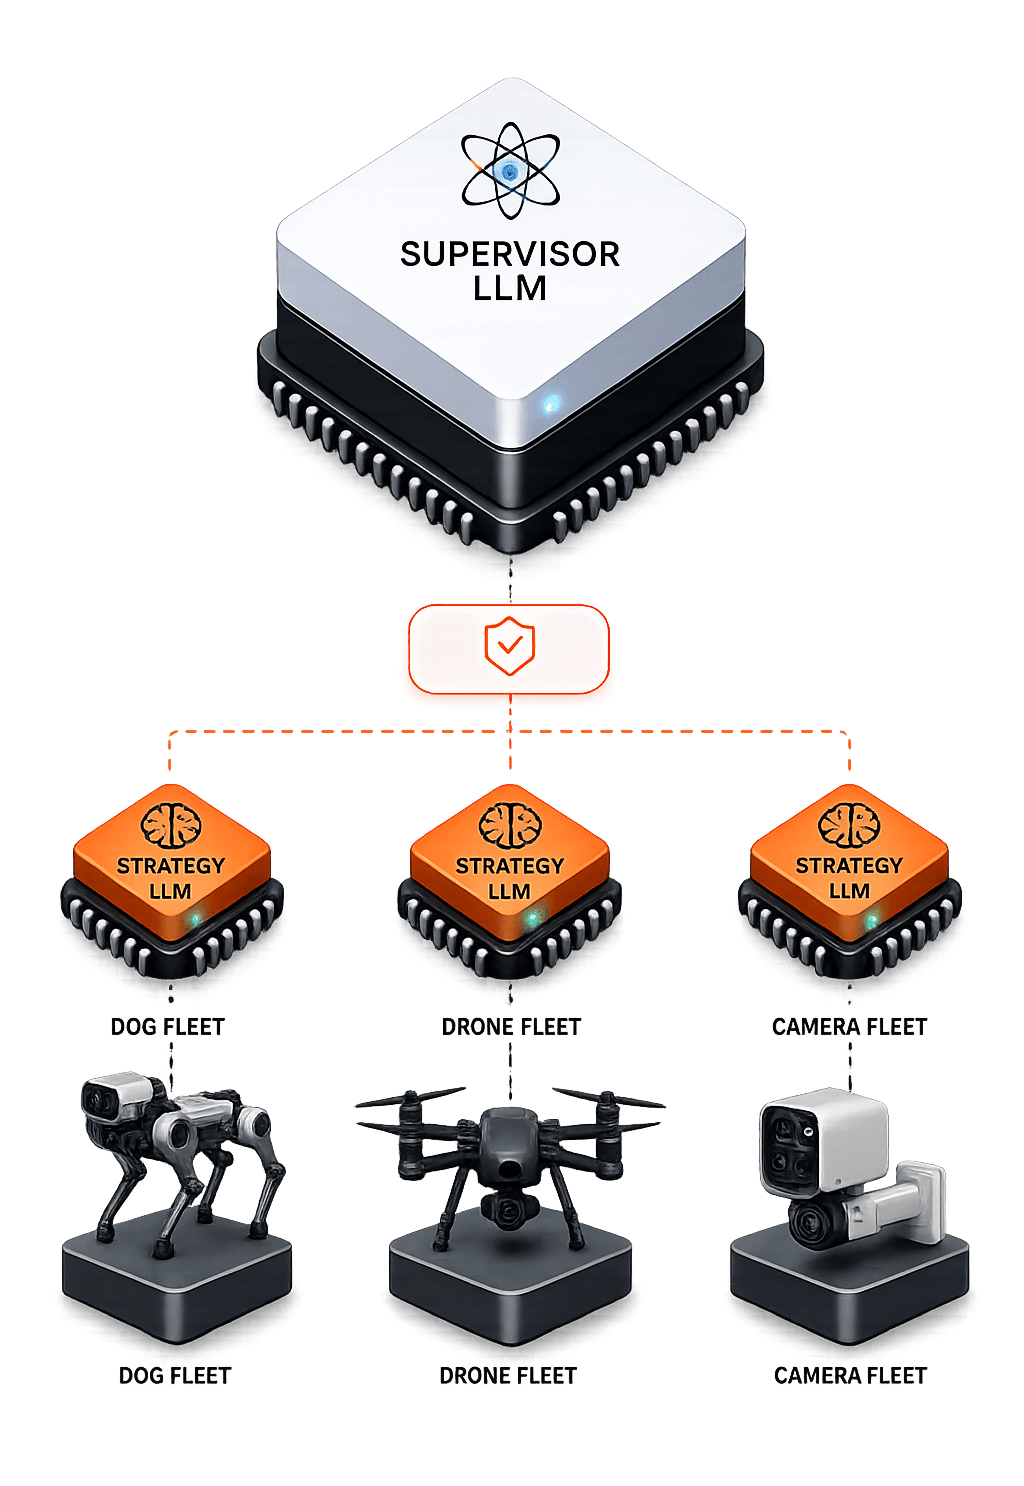
STRATEGY LLM

推理層

每個機器人的大腦。創建、修改和刪除 Fast LLM——決定每個 Fast LLM 監控什麼以及如何反應。

在沙盒中模擬後再部署。讀取所有日誌,跨時間連接因果關係。

Strategy LLM Architecture

SUPERVISOR

艦隊指揮

艦隊層。跨所有策略 LLM、所有機器人、所有感測器進行監控。做出艦隊級決策。

每個動作都有安全閘門。個體機器人智慧成為集體智慧的地方。

Supervisor LLM Architecture
01 / 03

指揮中心

即時艦隊管控

即時監控所有場館區域的機器人單位——每個 Fast LLM 實例串流狀態、每個策略 LLM 決策記錄、全艦隊位置、電量和即時任務狀態。
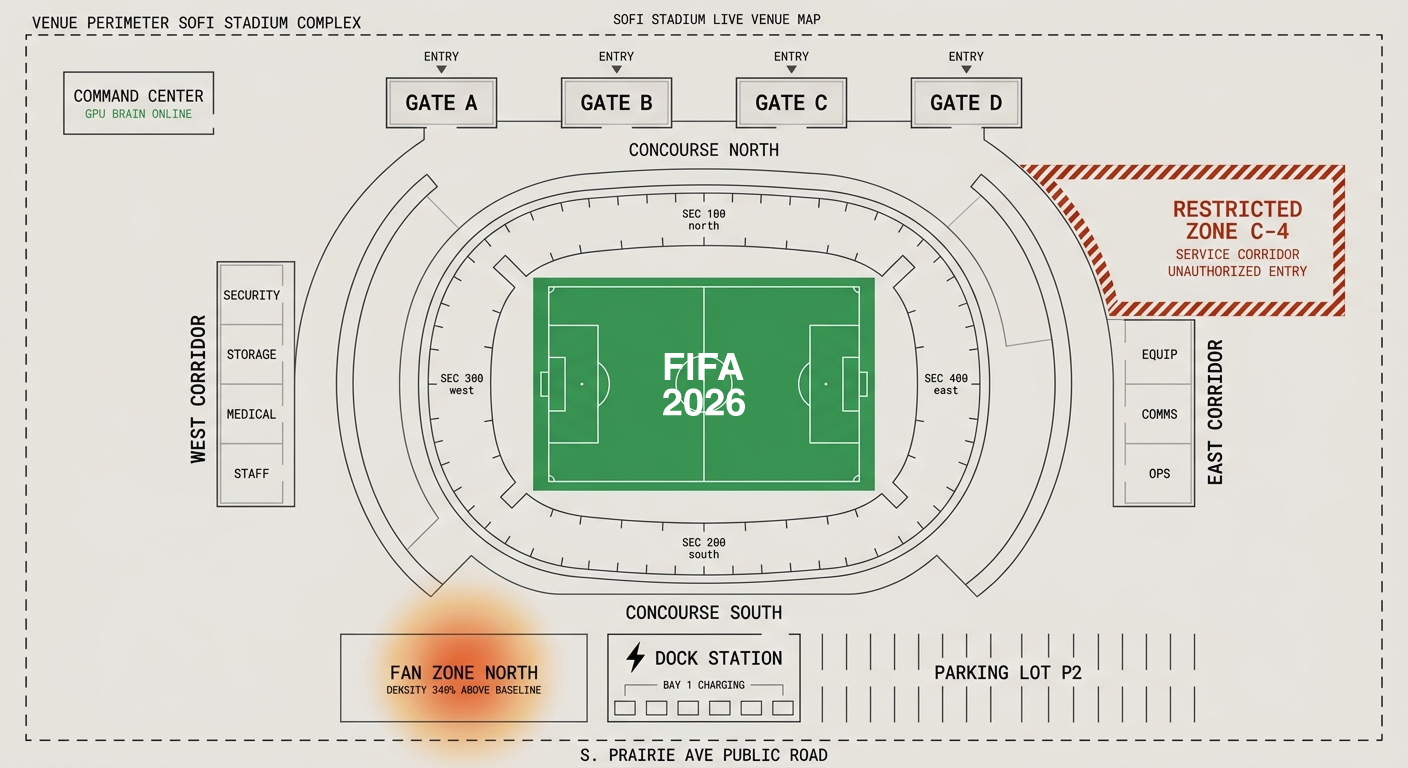
SoFi Stadium venue map
SPOT-01SPOT-02SPOT-03SPOT-04SPOT-05SPOT-06GR-01
Robot Fleet
7 Units
Edge 38ms WAN Nominal--:--:-- UTC

自主回應管線

FAST LLM · 執行 · 升級 · STRATEGY LLM

無人看管物體
限制區域入侵
人群壓力異常
夜間周界突破線索
01 / 04

平台擴展

每個場館。
每個機場。

PhysicalAI 部署於 FIFA 2026 洛杉磯所有 11 個場館和 3 個區域機場,然後擴展至體育場、校園、倉庫和全球關鍵基礎設施。

  • SoFi 體育場

    Phase 1 — Active

    主場館。70,240 座位。20 台完整機器人艦隊。主指揮中心 GPU 叢集已部署。

  • 洛杉磯國際機場

    Phase 1 — Active

    國際和國內航廈。8 台機器人單位。整合 TSA 協調協議。

  • 玫瑰碗

    Phase 2 — Planned

    帕薩迪納場館。88,565 座位。邊緣任務節點已部署。艦隊入駐 2026 年第一季。

  • Dignity Health

    Phase 2 — Planned

    卡森場館。整合現有場館安全基礎設施。分配 12 台單位。

  • 長灘機場

    Phase 2 — Planned

    次要球迷抵達樞紐。6 台機器人單位。球迷區和地面交通監控。

  • 球迷區 × 5

    Phase 2 — Planned

    洛杉磯市中心、好萊塢、聖莫尼卡、英格爾伍德、安那翰。每區配備移動觀測單位。

  • 倉庫

    Phase 5 — Future

    賽後平台擴展。工業巡邏、危害檢測、庫存異常工作流程。

  • 智慧城市

    Phase 5 — Future

    無人機協調、輪式機器人、固定攝影機融合。適用於任何硬體的通用物理 AI 大腦。

即時遙測

Fast LLM 日誌串流

來自所有機器人每個 Fast LLM 實例的即時串流日誌。每次感知週期、每個馬達指令、每次狀態變化、每次策略 LLM 升級——記錄到雲端,可即時查詢。

STREAMING BRAIN.RUNTIME