Lens OS 是三層 LLM 階層架構,賦予任何機器人真實世界感知、策略推理和自主任務執行能力。一個架構,所有平台。
解決方案
三個層級,一個系統。
CLI 通道層
01
適用於每架無人機、機器人、機械臂和感測器的通用命令介面
自然語言指令 → 結構化 API 調用 → 設備動作
硬體抽象
02
任何機器人、感測器或攝影機——連接到同一個物理 AI 系統,不受協議或硬體相容性限制
ROS2 / UAV / LiDAR / RTK-GPS / BIM / 點雲 / IMU / 視覺
物理世界推理
03
透過上下文和記憶為機器人帶來智慧,幫助其推理、規劃和行動
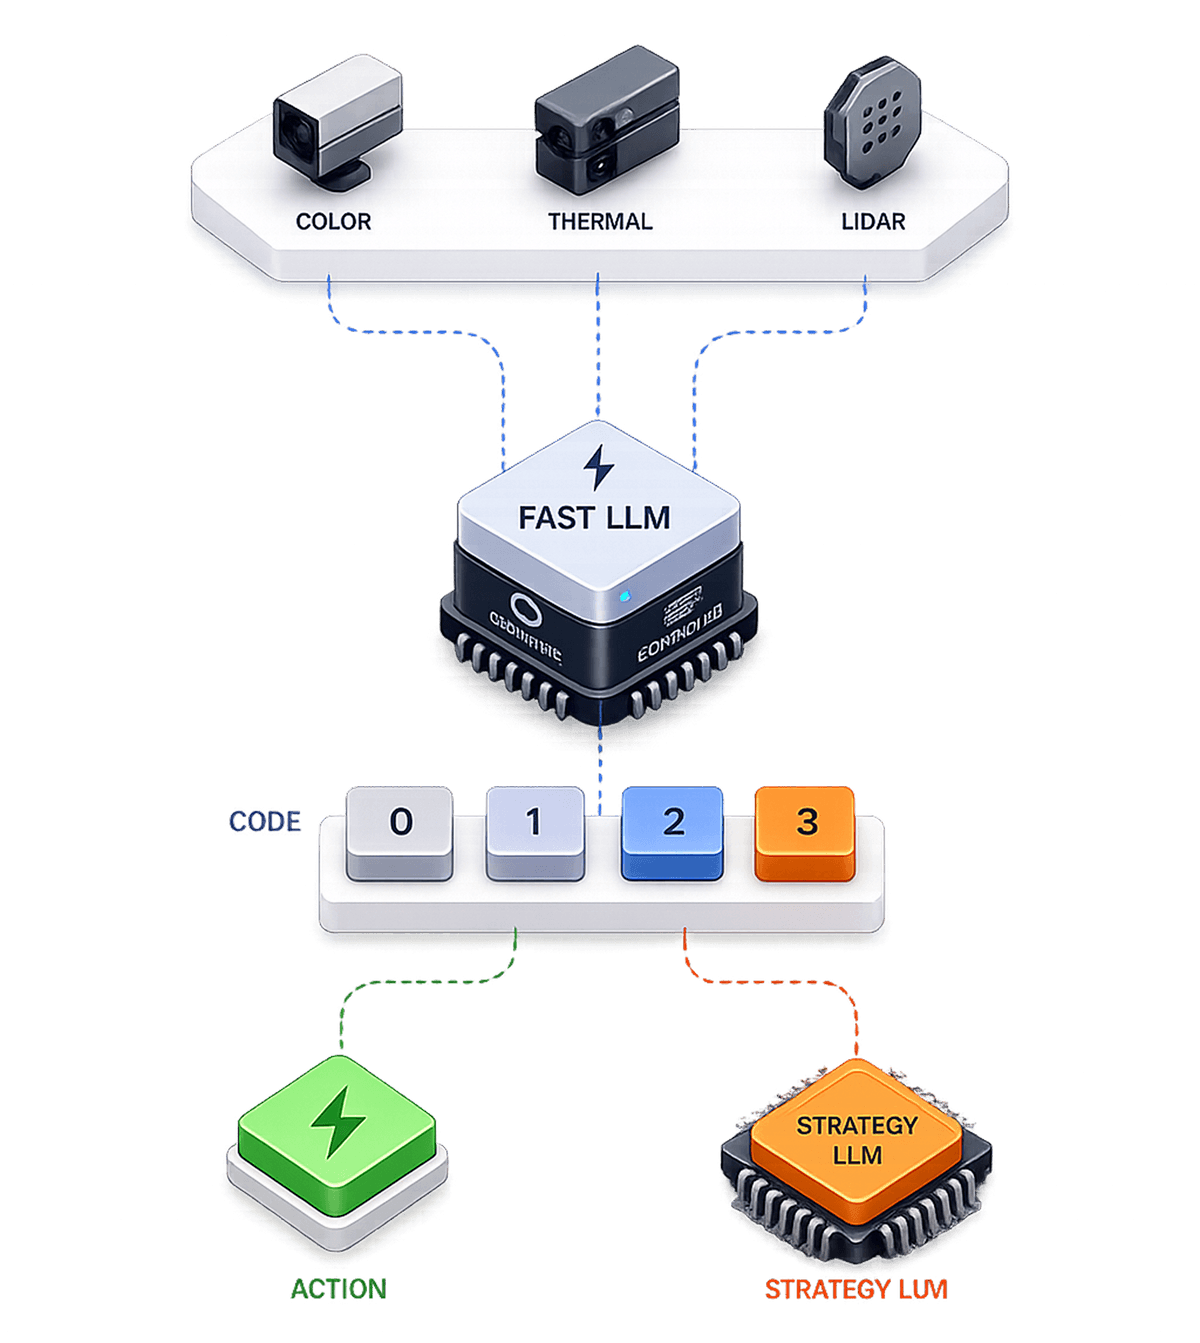
快速 LLM + 策略 LLM 對融合感測器數據進行推理
CLI 運行時
從自然語言到機器人級指令
一個統一系統,一個命令介面。CLI 運行時將提示翻譯為協調的設備特定指令。
硬體抽象
連接任何機器人。任何感測器。一個系統。
任何機器人、感測器或攝影機——連接到一個統一的物理 AI 系統,不受協議或硬體相容性限制。
01
LiDAR
02
RTK-GPS
03
Thermal
04
IMU
05
ROS2
06
BIM
07
Vision
08
MQTT
01
LiDAR
02
RTK-GPS
03
Thermal
04
IMU
05
ROS2
06
BIM
07
Vision
08
MQTT
01
LiDAR
02
RTK-GPS
03
Thermal
04
IMU
05
ROS2
06
BIM
07
Vision
08
MQTT
推理層
三個引擎,一個大腦。
三個推理系統以不同速度運作——從毫秒級反射到全艦隊策略。每一層自主感知、決策和行動。
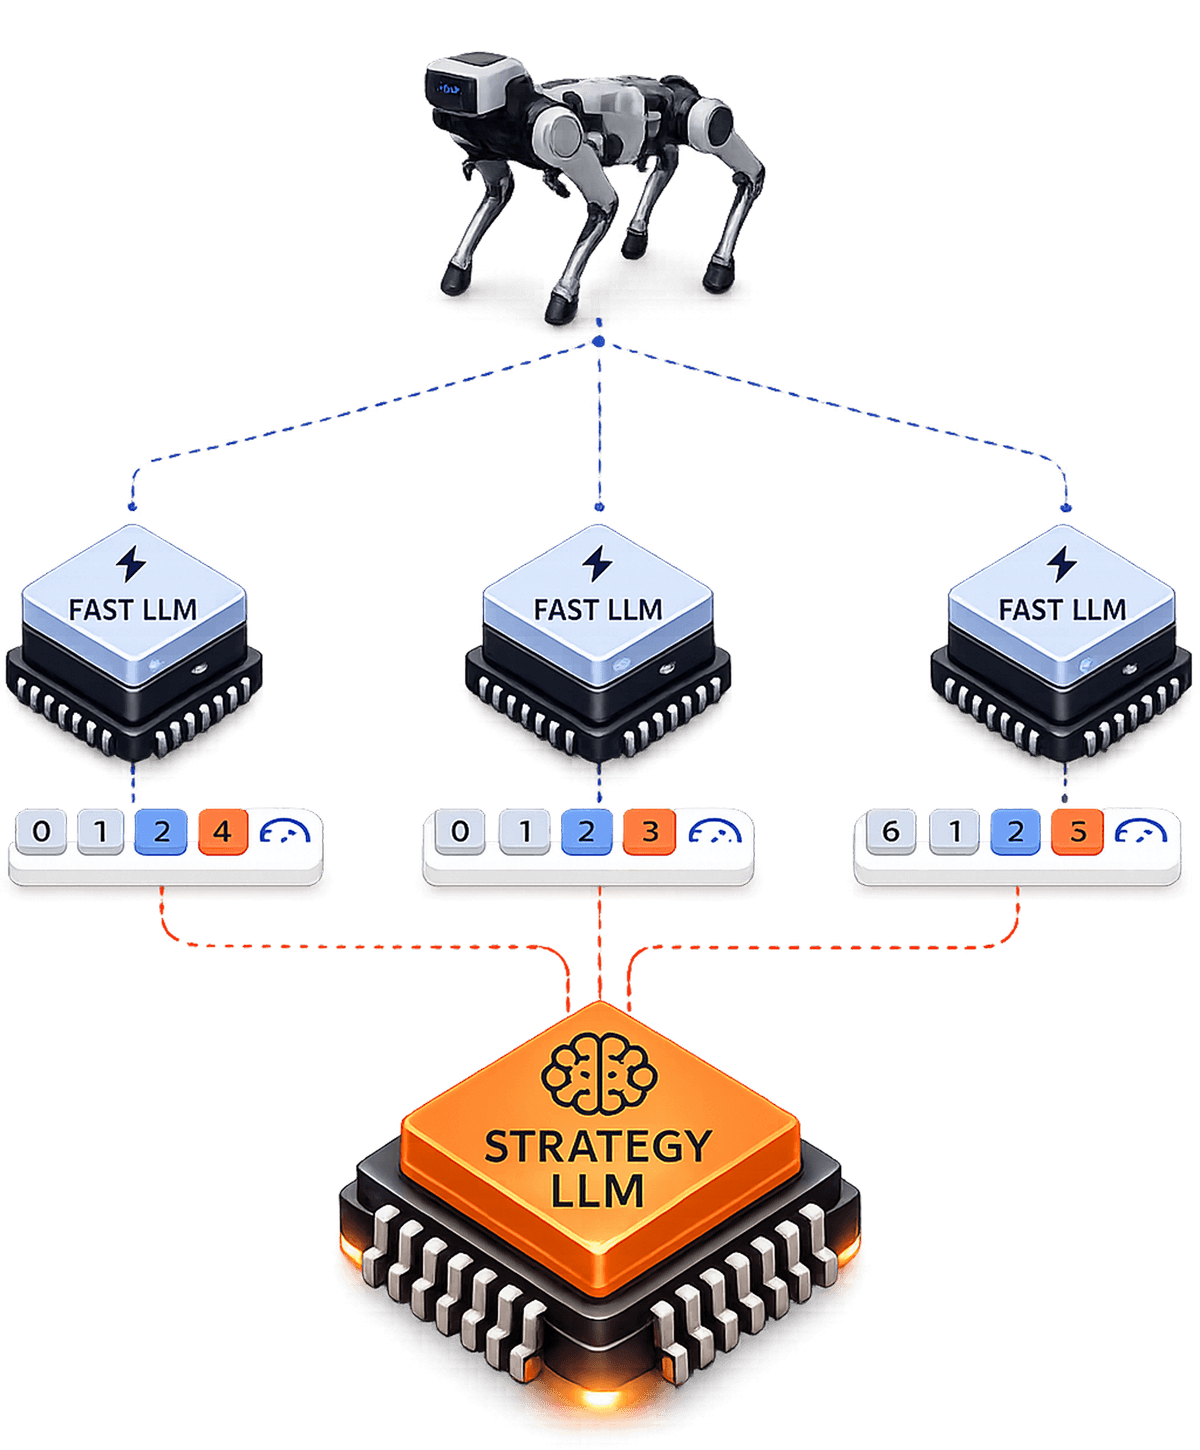
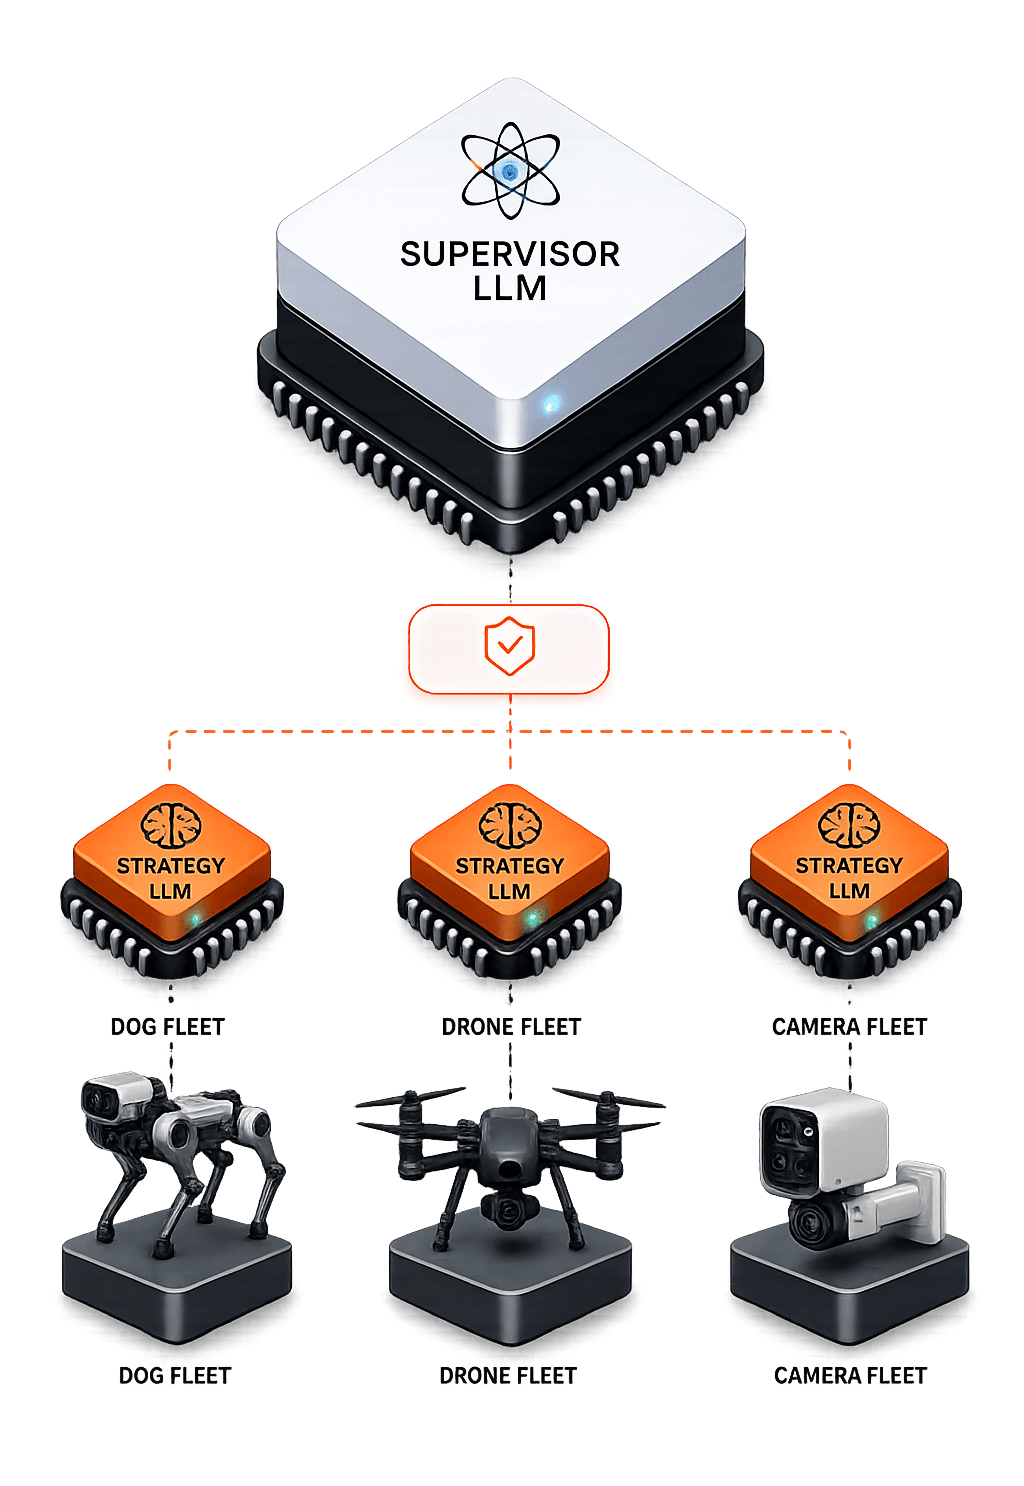
即時遙測
Fast LLM 日誌串流
來自所有機器人每個 Fast LLM 實例的即時串流日誌。每個感知週期、每條馬達指令、每次狀態變更、每次 Strategy LLM 升級——全部記錄至雲端,即時可查詢。
一個 OS,所有平台
一個作業系統,所有平台。
Lens OS 與硬體無關。相同的三層架構可在任何機器人形態上運行——機器狗、無人機、機械臂、安防攝影機。
01 / 04
機器狗
四足巡邏和周界安全。透過 ROS2 Bridge 完全控制運動。部署於 FIFA 2026 世界盃場館安全。
02 / 04
無人機
空中偵察、場地測量、人群監控。自主航點導航和即時障礙迴避。
03 / 04
機械臂
6 自由度精密操作,用於組裝、檢查和危險物料處理。透過多感測器融合實現精細運動控制。
04 / 04
安防攝影機
固定和 PTZ 攝影機平台搭配熱成像。AI 驅動分析、異常檢測和自動警報升級。
準備部署 Lens OS?
無論您正在打造機器狗、無人機、機械手還是人形機器人——Lens OS 為您的硬體提供能感知、推理和自主行動的大腦。